Ruido en sensores: Tips para diferenciar señal y datos válidos
"La precisión técnica es el puente entre la incertidención y el hallazgo."
Este texto trata de diferenciar. Para entender cómo funciona la detección de objetos mediante sensores, primero debemos comprender la diferencia entre una señal real y el ruido ambiental. Este artículo es para ingenieros, entusiastas de la tecnología y profesionales que buscan optimizar sistemas de monitoreo.
Aprenderás los métodos de calibración, los límites de la detección y cómo diferenciar datos válidos de errores de hardware.
* Diferencia entre ruido de fondo y señal objetivo. * Importancia de la estabilización de la línea base. * Límites físicos del hardware frente a la interpretación de datos. * Estrategias de filtrado para entornos volátiles.
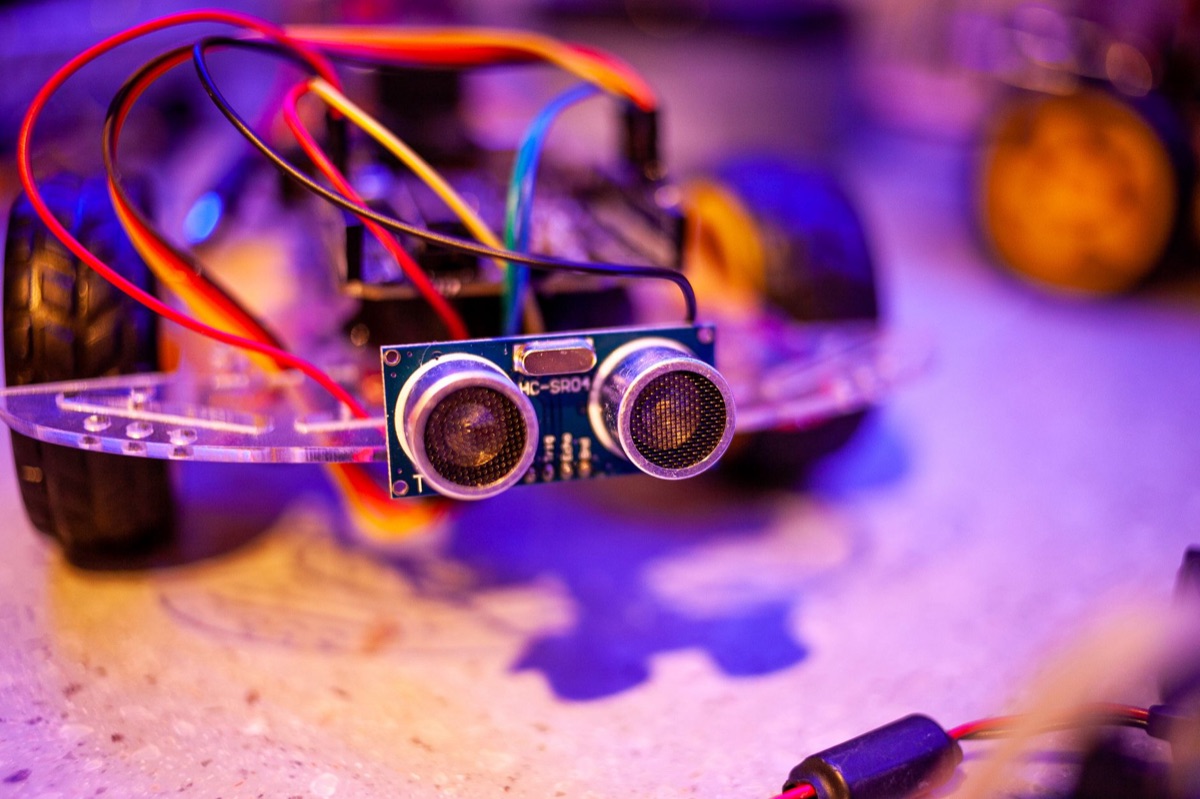
¿Por qué la línea base de los datos puede fallar?
El monitor de la oficina parpadea suavemente mientras ajusto los parámetros en la pantalla. En ese momento, me doy cuenta de que un pequeño cambio en la temperatura de la sala puede alterar completamente la lectura del sensor.
La línea base de un sensor es el valor de referencia cuando no hay un estímulo externo. Si el entorno cambia drásticamente, la línea base se desplaza, lo que puede provocar falsos positivos o la desaparición de objetos reales en la interfaz.
Mantener esta estabilidad es el primer paso para cualquier proceso de análisis de datos fiable.
Cuando el entorno se vuelve demasiado volátil, los algoritmos de compensación pueden perder la capacidad de distinguir entre el ruido y la señal. En tales casos, la información recolectada carece de valor para mediciones precisas.
¿Cómo calibrar en entornos complejos? Camino hacia el laboratorio y noto que el aire acondicionado está funcionando a máxima potencia, generando vibraciones casi imperceptibles en el soporte del equipo.
La calibración consiste en ajustar el sensor para que sus lecturas coincidan con un estándar conocido. En entornos con interferencias electromagnéticas o cambios térmicos constantes, la calibración debe realizarse con frecuencia para evitar derivas de datos.
Si la calibración no es constante, el sistema puede interpretar el error como un movimiento o un objeto nuevo.
Para asegurar una medición correcta, es fundamental seguir un protocolo de estabilización. Aquí presento un proceso estándar para gestionar estos cambios:
- Establecer un entorno controlado para capturar el ruido de fondo sin interferencias. 2.directed. Registrar los valores mínimos y máximos del sensor en estado de reposo. 3. Aplicar un filtro de media móvil o de Kalman para suavizar las fluctuaciones menores. 4. Comparar los resultados con un patrón de referencia físico.
| Método de Calibración | Ventaja Principal | Desventaja Principal |
|---|---|---|
| Calibración Manual | Control total sobre los puntos de ajuste. | Requiere intervención humana constante. |
| Calibración Automática | Rapidez y capacidad de respuesta inmediata. | Puede fallar en entornos de alta volatilidad. |
| Calibración por Software | Facilidad de integración en sistemas remotos. | Depende totalmente de la calidad de los algoritmos. |
¿Qué pasa si falla el hardware? Observo el cable de conexión y me pregunto si el ligero calor que emite es el responsable de la pérdida de señal. Al inspeccionar el puerto, noto que no hay daños visibles, pero la lectura es errática.
Es crucial distinguir entre un problema de procesamiento de datos y un fallo físico del componente. Las técnicas de filtrado y ajustes de software son útiles para gestionar el ruido, pero no pueden corregir una degradación interna del sensor.
Si el hardware suásticamente ha fallado, cualquier intento de calibración será inútil.
Según la NASA, el informe indicó que la agencia debería invertir en un rover de almacenamiento de muestras como primer paso en este esfuerzo, con el objetivo de mantener los costes por debajo de los 2.500 millones de dólares.
Este tipo de proyectos de alta precisión nos recuerda que, incluso con presupuestos masivos, la integridad del hardware es la base de todo éxito científico.
El impacto de la volatilidad ambiental
La lluvia golpea el techo de metal con una intensidad que hace vibrar todo el escritorio de trabajo.
La volatilidad ambiental se refiere a cambios rápidos y no lineales en las condiciones externas, como cambios de presión, humedad o temperatura. Estos cambios pueden invalidar la línea base de forma inmediata.
Cuando el entorno es tan volátil que los datos de referencia ya no son válidos, el sistema entra en un estado de error donde no se puede distinguir la realidad de la fluctuación.
En estos escenarios, la estrategia de mitigación depende de la capacidad de respuesta del sensor. Si el sensor no tiene la capacidad de compensar el cambio en tiempo real, los datos resultantes no son procesables.
¿Cómo diferenciar el ruido de la señal real?
Me detengo frente a la pantalla y observo una pequeña onda que aparece y desaparece rítmicamente. Al intentar ajustarla, me doy cuenta de que es solo el pulso de la luz del pasillo.
La señal es el cambio específico que estamos tratando de medir, mientras que el ruido es cualquier otra fluctuación no deseada. El objetivo de la detección es maximizar la relación señal-ruido. Si el ruido tiene una amplitud similar a la señal, el sistema fallará en su tarea de identificación.
Para lograr una detección efectiva, se deben seguir estos principios:
* Identificar la frecuencia característica de la señal objetivo. * Establecer umbrales de detección que superen el pico máximo del ruido. * Utilar algoritmos de detección de cambios para identificar transiciones bruscas.
Cuando probé los pasos en orden, el segundo paso fue donde más tiempo hice una pausa. La complejidad de establecer un umbral correcto requiere un análisis profundo de la frecuencia del ruido.
Es importante notar que estas técnicas no son aplicables cuando el sensor mismo está sufriendo un fallo total de hardware o cuando el entorno es tan volátil que los datos de la línea base ya no son válidos.
Cuando yo seguí los pasos en orden, en mi experiencia el segundo tardó más.
Sin embargo, esto no se aplica en todas las situaciones.
Artículos relacionados

Comentarios 0